

Dane techniczne
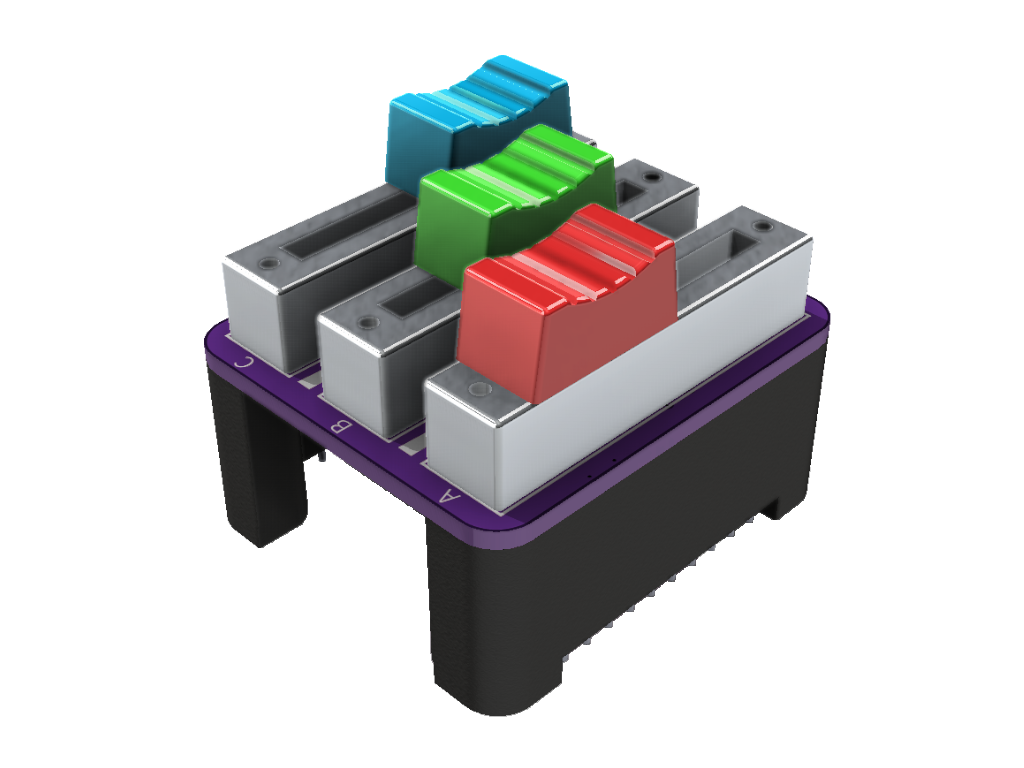
- 3 potencjometry suwakowe SL1–SL3
- Wyjście analogowe, wartość 0–4095 (0–100 %)
- Moduł umieszcza się na szczycie wieży
- Zasilanie 3,3 V
- Pobór prądu ≈ 1 mA, potencjometry działają jako dzielniki napięcia (szacunek)
- Nie korzysta z magistrali I2C
- Zastosowanie: głośność, natężenie światła, mieszanie kolorów
Piny
| Pin | Funkcja |
|---|---|
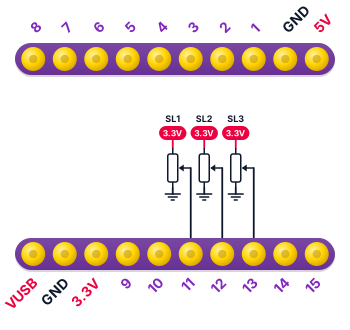
| IO11 | Suwak SL1 |
| IO12 | Suwak SL2 |
| IO13 | Suwak SL3 |
Schemat połączeń
Przykładowy kod
Wypróbuj przykład Ramię robota bezpośrednio w przeglądarce w Eduingo AI Lab. Trzy suwaki sterują trzema serwami ramienia robota: SL1 obraca całym ramieniem, SL2 podnosi ramię, a SL3 zaciska chwytak. Każdy suwak jest przeliczany na kąt serwa. Spróbuj ograniczyć chwytak, żeby nie zaciskał się bardziej niż do 60°.