

Dane techniczne
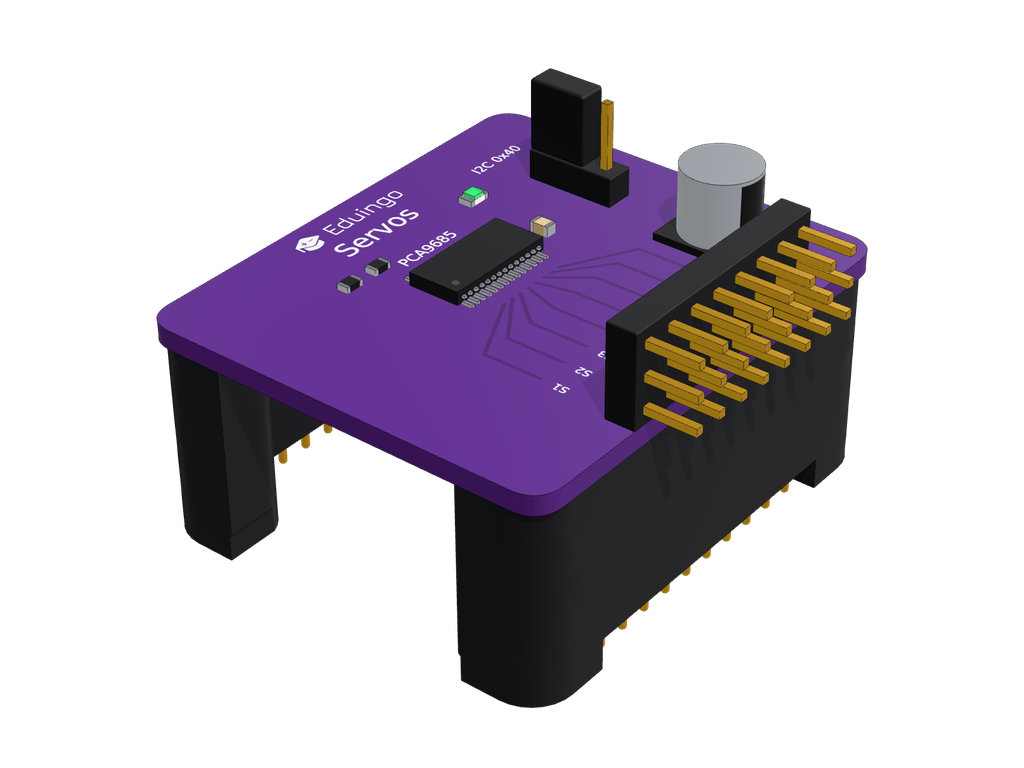
- 8 wyjść na serwa S1–S8 z boku płytki
- Sterownik PCA9685 na I2C, adres 0x40
- Sterowanie PWM 50 Hz
- Biblioteka Adafruit PWM Servo Driver
- Na moduł możesz położyć kolejny moduł
- Sterownik na 3,3 V, serwa na 5 V (założenie)
- Pobór sterownika ≈ 10 mA, każde małe serwo (SG90) ≈ 100–250 mA w ruchu i do ≈ 700 mA po zablokowaniu (szacunek). Port USB komputera bezpiecznie uciągnie 1–2 poruszające się serwa naraz
- PCA9685 odpowiada też na wspólny adres 0x70 (All Call), więc żaden inny czujnik w wieży nie może go używać
- Zastosowanie: samochody RC, ramiona robotów, inteligentne zamki
Piny
| Pin | Funkcja |
|---|---|
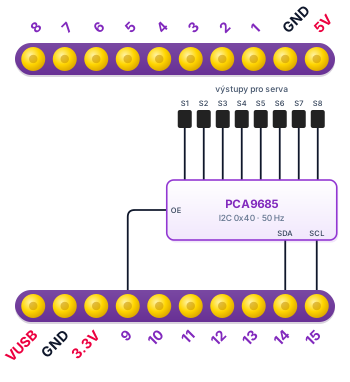
| IO9 | OUT_EN, wyjścia włączone przy LOW |
| IO14 | I2C SDA |
| IO15 | I2C SCL |
Schemat połączeń
Przykładowy kod
Wypróbuj przykład Obrotowa kamera bezpośrednio w przeglądarce w Eduingo AI Lab. Na dwóch serwach umieść kamerę lub latarkę. Joystick na boki obraca ją w lewo i w prawo (serwo 1), w górę i w dół ją przechyla (serwo 2). Gdzie przechylisz joystick, tam spojrzy kamera. Wciśnięcie joysticka ustawi ją z powrotem prosto. Przechył jest ograniczony do 30–150°, żeby kamera w nic nie uderzyła.